東京大学 大学院 理学系研究科 生物科学専攻 教授
本人が意識しないくらいの「ごく軽度のケア」で歩行を改善できるのが理想的だと考えています。そこで、無理なく介入する方法として着目したのがインソールでした。
実は、足の動きは膝の動きに直結しているんです。足が着地すると、地面から力を受けます。その動きが上部に伝達される際に、足が複雑な形をしているために、脛の骨をねじる動きを作り出します。
靴にインソールを入れると、足への力のかかり方が変わり、それに伴って歩き方そのものが変化します。結果として膝関節にかかる負担のバランスを変化させ、良い方向へ導くことができれば、KOAの進行を遅らせたり改善へ向かわせたりできる可能性があるわけです。
「膝のレジリエンスを引き出すインソール」を実現できれば、たとえ少し膝の状態が悪くなっても、そのインソールを履いて歩くだけで関節の動きが自然と整い、膝の健やかさを取り戻せると期待しています。
実験結果から、初期KOAの兆候として「膝が内側にねじれる動き(膝内旋)」が制限されることが分かりました。それなら、歩行時に膝の適度なねじれを促すインソールが作れれば、歩行を改善できるのではないかと考えました。
ただ、インソールは身近な道具でありながら、職人さんの経験と勘によって作られていることが多く、それが歩行や運動にどのような影響を与えるかについては体系的に理解されていません。そこで私たちは、インソールのデザインが膝関節に与える影響を科学的・定量的に検証することから始めました。
まずは、土踏まずの部分を柔らかくしたものや硬くしたもの、踵を高くしたものなど、思いつくままに試作しては検証してみたのですが、形と硬さのパラメータは際限なくあるため、かえって方向性を見失ってしまいました。そこで「もっとシステマティックに形状と歩行の関係を解明しよう」と思い直し、シンプルな4パターンのインソールに絞りました。具体的には、外側の高いもの・内側の高いもの、前後で互い違いに内側あるいは外側が高いもの、の4つです。これらにフラットなインソールを加えた5種類のインソールを用いて、歩行時の膝の動きを検証することにしました。
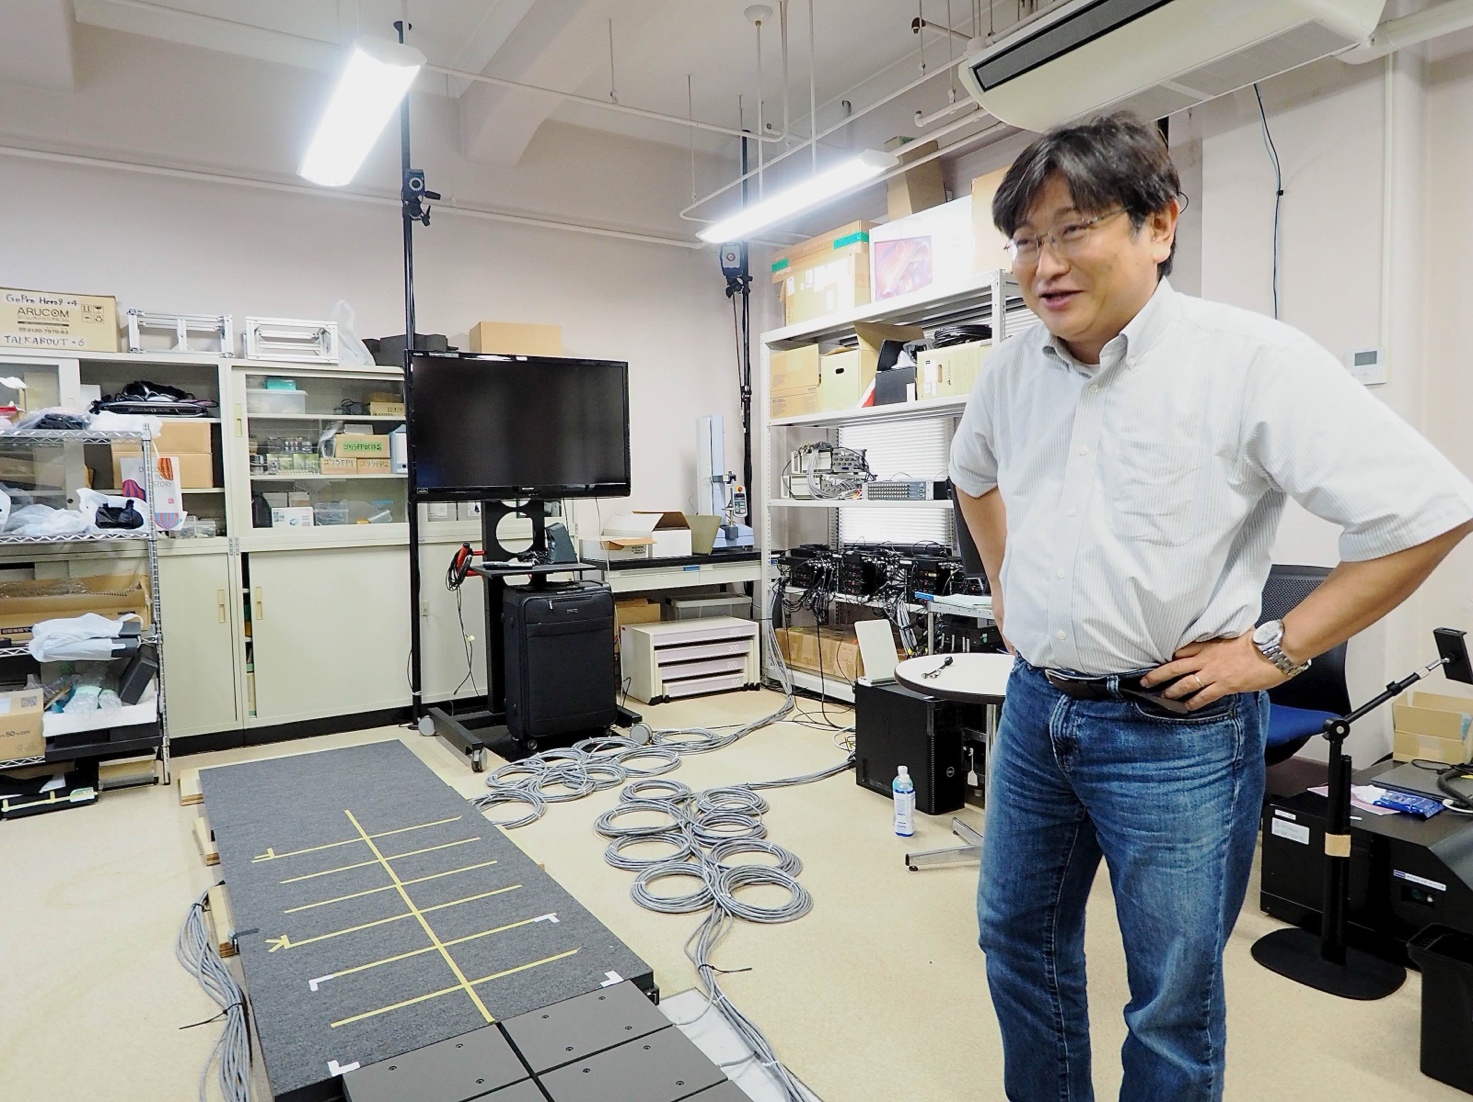 被験者はインソールを身につけて台の上を歩行する。歩行時の体をモーションキャプチャーで撮影するとともに、歩行台に設置したセンサーによって、足の裏にかかる力も測定した
健康な若年層を対象に歩行実験を行った結果、5種類のインソールのうち「内側を高くしたインソール」に、歩行時の膝内旋を大きくする効果が確認されました。
膝の動きにおいて、曲げ伸ばし(屈伸)は数十度という大きな角度変化がありますが、膝内旋はわずか数度しかありません。今回の実験によって、その微妙な動きの変化をセンサーで捉えることができ、なおかつ「インソールによって膝内旋を調整できそうだ」という手応えが得られました。
今後は、開発したインソールを初期のKOA患者さんに実際に試していただき、狙い通り膝が動くかどうかに加えて、使用感なども検証していく予定です。
歩行実験は非常に重要ですが、測定から得られるデータには限界があります。そこで、実際の計測と並行してコンピュータシミュレーションを活用し、インソールと体の関係を詳細に解析しています。
具体的には、コンピュータ上に精密な足(足首より先の部分)のモデルを構築し、インソールの形状が足の動きや歩行にどう影響するかを計算します。シミュレーション上ではあらゆる物理現象が数値化されるため、実験だけでは捉えきれない多様な情報を取り出すことができます。
現在はさらに進んで、膝のモデルの構築に取り組んでいるところです。足と膝のモデルをつなげることができれば、インソールから膝の動きに至るまでのプロセスをコンピュータ上で完全に再現でき、さまざまな検証が可能になります。それにより、新たなインソール設計のための指針も得られるはずです。