東京大学 大学院 理学系研究科 生物科学専攻 教授
まずは、自覚症状のないKOA予備軍の方にも予防意識を高めていただくことが大切です。例えば人間ドックではさまざまな臓器のスクリーニングを行いますが、運動器の検査は含まれていませんよね。もし運動器のスクリーニング検査が一般的になれば、ロコモの患者数を減らし、健康長寿社会にもつながると考えています。
その実現のためには「診断の簡便さ」が欠かせません。今回開発したような手軽な装置を使って、たとえば廊下で少し歩いてもらうだけで膝の動きをチェックし、要注意であれば精密検査へ進む。そこで初期KOAと診断されたら、インソールを使って改善を目指すこともできるでしょう。とにかく痛みが出る前の段階でわずかな兆候を捉え、日々の生活の中で自然に発症を遅らせる仕組みをつくっていきたいです。
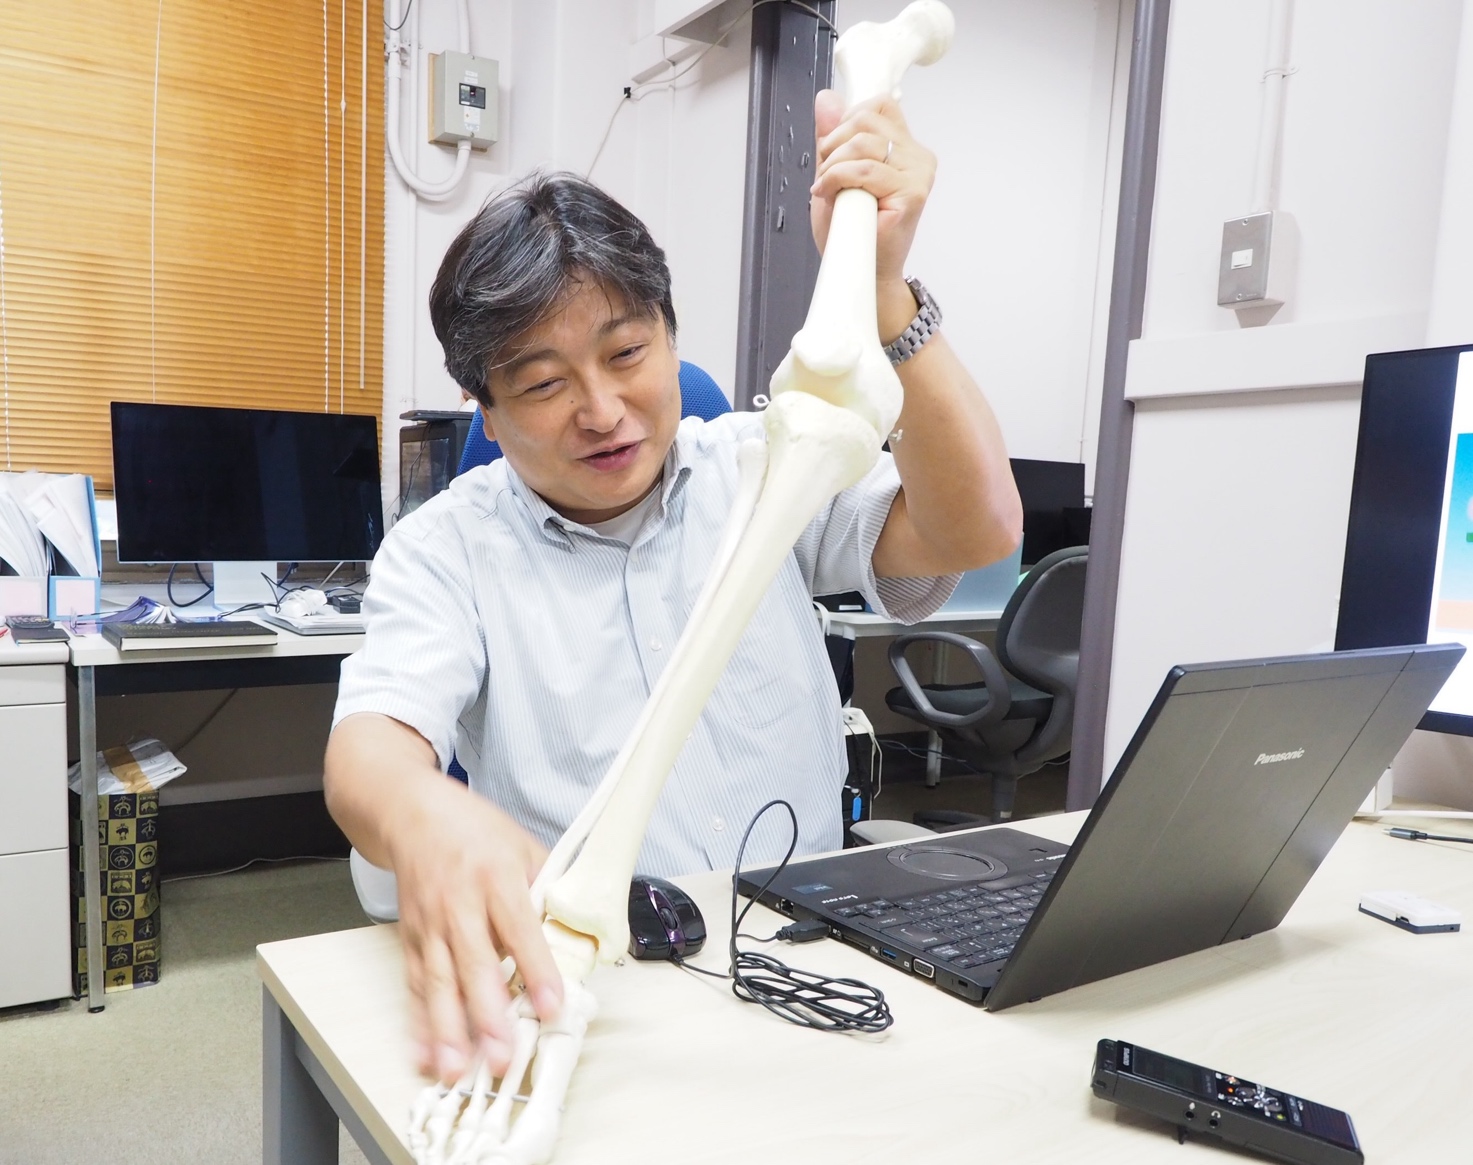 「歩くこと」は人のQOL(生活の質)に直結する根源的な欲求であり、外出や人との交流、旅行といった人生の喜びは「移動の自由」から生まれる。歩行機能の維持をサポートすることで、一人でも多くの高齢者の健康寿命を延伸させたいと願っている
大学では機械工学を専攻しましたが、当時人間のように安定に二足歩行するロボットを作ることは極めて難しい問題と認識されていて、「人間という機械はすごい」と思うに至りました。まずは人間の動きを理解しようと、卒業研究から博士課程まで一貫してヒトの二足歩行の研究を行いました。
大学院修了を迎える頃、歩行分析やシミュレーションの経験を生かして、ヒトの二足歩行の進化を研究する自然人類学の研究室で研究を継続する機会を得ました。そこで人体解剖やアフリカでの化石の発掘、さらにサルの歩行の分析などに取り組み、進化というタイムスケールでヒトの動きを分析するうちに、本質的な「ヒトの歩行の特徴」が見えてきました。人間だけを対象にする工学や医学とは異なり、他の動物とヒトとを対比する視点を持てたことは、後の医学部との共同研究でも強みになりました。
その後、再び機械工学の分野に身を置いたのち、現在は生物学科で研究・教育に携わっています。機械工学と生物学を行き来してきたからこそ、自然人類学の視点で現象を理解しつつ、機械工学の専門性を活かした研究を進めることができました。これまでのすべての歩みが今につながっていると実感しています。
超高齢社会において、膝のトラブルは大きな社会課題だという意識がありました。KOAについては数年前から医学部整形外科の共同研究者・学生と取り組んでおり「さらに研究を深めたい」と考えていました。まさに機が熟したときに「生体レジリエンス」をキーワードとしたこちらの公募に出会ったのです。難関な挑戦だとは思いましたが「応募しないことには始まらない」と一歩踏み出したところ高く評価していただき、本格的に取り組むチャンスをいただくことができました。
研究というのは当初の計画通りにいかないことも多く、状況に応じて軌道修正が必要になります。財団には柔軟にご対応いただいたおかげで、ここまで押し進めることができました。本当に感謝しています。
一年ごとに行われる継続審査の面接は毎回とても緊張しますが、一方で、タイムキーピングとして研究を確実に進める力になっています。何より、選考委員の先生方と深く議論させていただける貴重な場でもありました。何度も対話を重ね、時には研究室にも足をお運びいただく中で、フランクに話せる関係が生まれました。このつながりは、今後の研究展開にとってもかけがえのない財産になると感じています。
 サイエンスに軸足を置きつつも、培ってきた技術や知見を困っている人を助けることに役立てられたら、という思いを常に持っている。その思いが今回の研究につながった